
News ·
Royma erweitert die CT-Inspektion mit CAD Vergleich auf Getriebe und Strukturteile von Humanoidrobotern
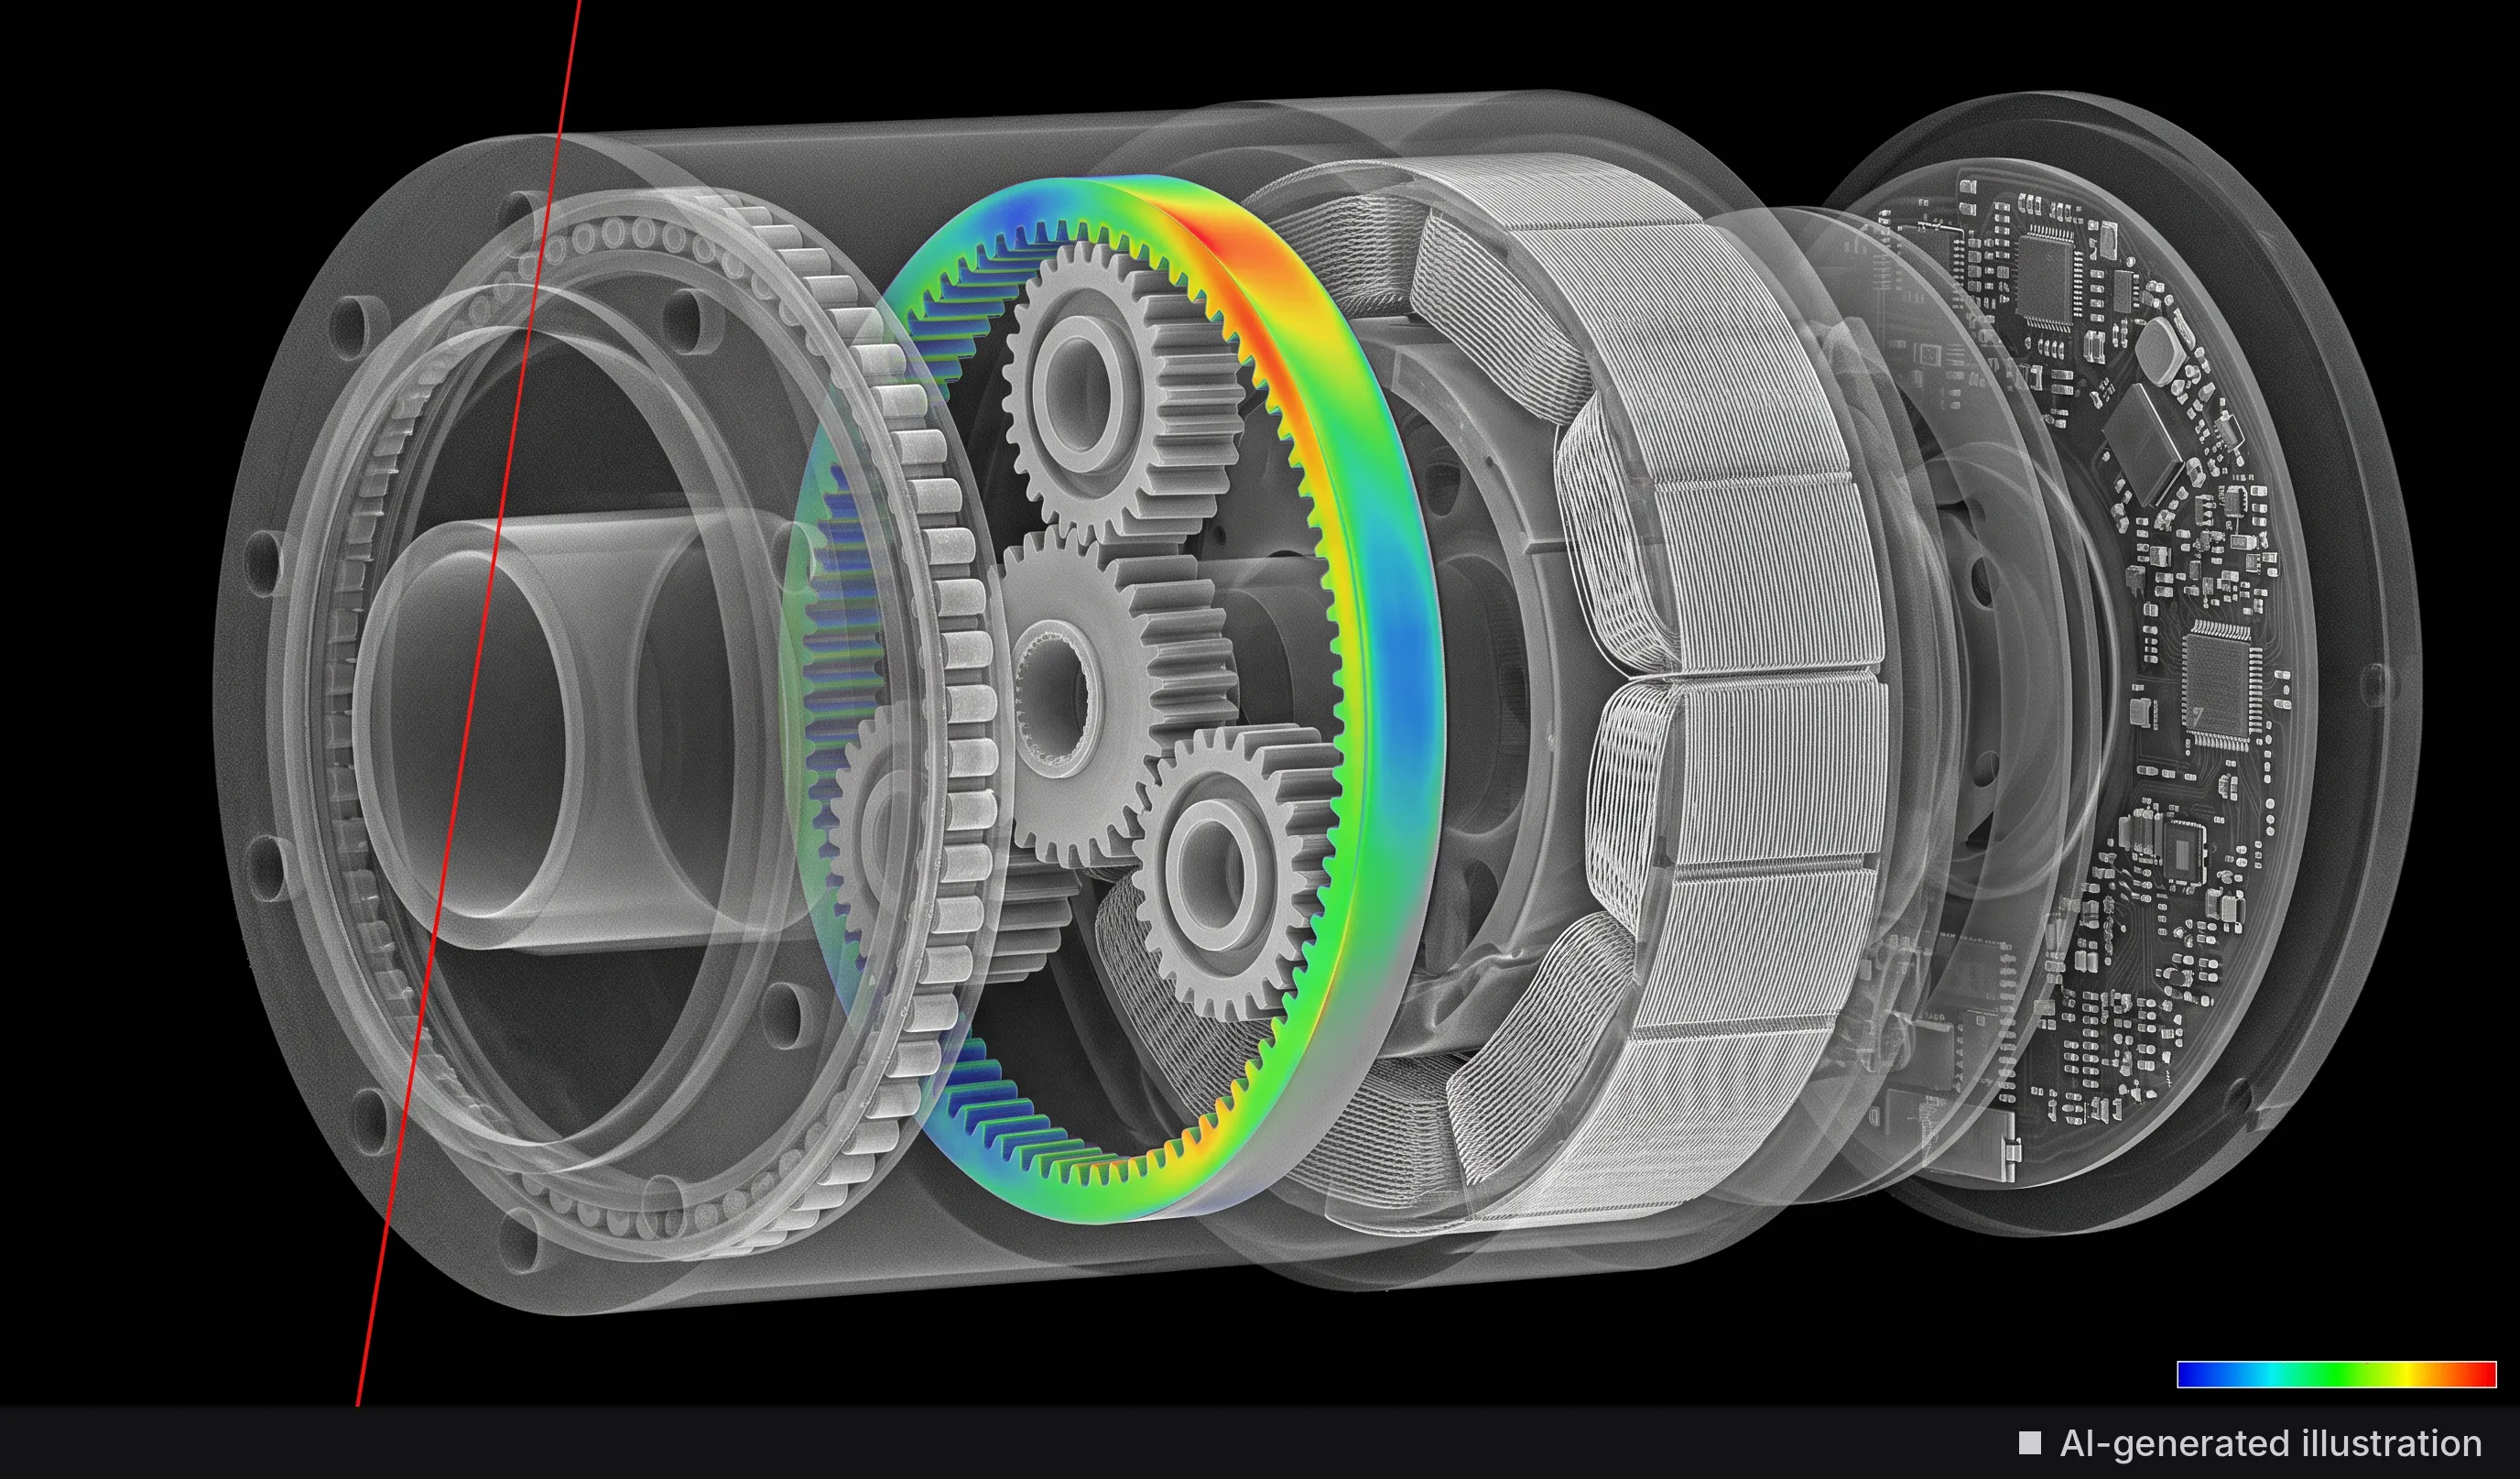
Royma erweitert den automatisierten CAD Vergleich seiner Labor CT Systeme von Gussteilen aus Luftfahrt und Automotive auf Getriebe, Aktuatorgehäuse und Strukturteile von Humanoidrobotern. Für die CT-Inspektion von Roboter-Getrieben kombiniert die RMCT4000N ein 7-Achs-Bewegungssystem mit einem Drehtisch, der Teile bis 730 × 1100 mm und 100 kg trägt. So werden komplette Antriebseinheiten und gegossene Rahmenteile gegen ihr CAD-Modell vermessen, ohne aufgeschnitten zu werden.
Die wichtigsten Merkmale des Angebots:
- Automatischer CAD Vergleich: die Abweichung des gescannten Teils von seinem Nominalmodell, dargestellt als farbige Heatmap über die gesamte Oberfläche.
- Wandstärkenanalyse: Messung an definierten kritischen Stellen, mit Prüfung auf Maximal- und Minimalgrenzwerte.
- Metrologie in mehreren Ansichtsfenstern: Koordinatenmessung, Interessenbereiche (Regions of Interest) und Soll-Ist-Vergleich in einer Software-Sitzung.
- 7-Achsen-Bewegung: Röntgenquelle, Probentisch und Detektor werden für jedes Teil unabhängig voneinander positioniert.
Abweichung vom CAD, abgebildet über das gesamte Teil
Die Metrologie-Software von Royma vergleicht das rekonstruierte CT Volumen automatisch mit dem CAD Modell des Teils. Das Ergebnis ist eine farbige Heatmap auf der Oberfläche des Teils, sodass Bereiche außerhalb der Toleranz an einem Hohlrad, einem Planetenträger oder einem Gussgehäuse auf einen Blick erkennbar sind. Die Wandstärke wird an definierten kritischen Stellen gemessen und mit Maximal- und Minimalgrenzwerten abgeglichen. So wird aus dem Scan ein klares Gut-/Schlecht-Ergebnis. Dieselben Werkzeuge wurden bereits an Turbinen Schaufeln, spanend gefertigten Teilen und Kurbelwellen gezeigt, wo das Labor CT von Royma auch Abstände misst und die Oberflächenrauheit analysiert.
„Unser CAD Vergleich zeigt einem Roboterhersteller genau, wo ein Guss- oder spanend gefertigtes Teil von seinem Modell abweicht, innen wie außen, bevor es in den Antrieb eingebaut wird“, sagt Jens Lübbehüsen, Technischer Leiter, Royma Europe.
Eine Maschine für den Aktuator und den Rahmen
Ein humanoider Roboter kombiniert kompakte, präzise Antriebseinheiten mit größeren Guss- und spanend gefertigten Strukturteilen. Die RMCT4000N deckt beides auf einer Labor CT Plattform ab. Ihr Drehtisch nimmt Teile bis 730 × 1100 mm und Lasten bis 100 kg auf, sodass ein kompletter Aktuator oder ein Rahmenteil innerhalb dieser Größe in einer Aufspannung gescannt wird. Im Inneren eines geschlossenen Getriebegehäuses zeigt der Scan Zahnräder, Lagersitze und Gehäusewände in einem Datensatz, ohne Demontage. Die Software markiert die für diese Teile relevanten Abweichungen: Wandstärkenabweichung, Kernversatz bei Gussgehäusen und Geometrie außerhalb der Toleranz.
Royma bietet dieses Verfahren Herstellern von Robotern und Präzisionsaktuatoren an, die ihre Produktion derzeit in Europa und darüber hinaus hochfahren. Es ist dasselbe Verfahren, das Royma bei Gussteilen in der Luftfahrt und der Automotive Produktion einsetzt. Bei Roboterteilen wird es auf das Getriebe und die Struktur übertragen. Mehr zu den Inspektionsaufgaben finden Sie auf der Anwendungsseite Robotik.
Sieben Achsen bestimmen die Vergrößerung für jedes Teil
Die RMCT4000N bewegt die Röntgenquelle, den Probentisch und den Detektor mit einer 7-Achsen-Architektur. Die X Achse des Probentisches verfährt 1090 mm, die Z-Achse der Quelle 610 mm, die Z-Achse des Detektors 620 mm und die X Achse des Detektors 550 mm. Die linearen Präzisionsachsen laufen auf Kugelgewindetrieben der Klasse C5 mit einer Auslegungsgeschwindigkeit von 150 mm/s, und ein Direktantrieb dreht den Tisch mit bis zu 90°/s. Der Bediener stellt daher an derselben Maschine eine hohe Vergrößerung für ein kleines Planetengetriebe und ein größeres Sichtfeld für ein langes Strukturteil ein.
Geplant, bevor sie eintrifft
Die RMCT4000N ist für die Standortplanung im Voraus spezifiziert. Sie läuft mit einphasigem 230 V bei 11 kW, mit unabhängiger Erdung für die Röntgenquelle und den Detektor. Der angegebene Betriebsbereich liegt bei +17 bis +23 °C und 25–70 % relativer Luftfeuchtigkeit, nicht kondensierend, wobei 20 °C für die beste Bildqualität empfohlen werden. Facility- und Qualitätsteams können den Raum neben ihrer Produktion daher vorbereiten, bevor die Maschine geliefert wird.
„Wenn Achsweg, Leistung und Klimabedingungen von Anfang an angegeben sind, kann ein Qualitätsteam den CT Raum und seine ersten Inspektionsprogramme parallel planen“, ergänzt Lübbehüsen.
Testscans verfügbar
Royma Europe bietet Test Scans von Robotergetrieben, Aktuatorgehäusen und Strukturteilen auf seinen Labor CT Systemen an, mit einem CAD Vergleich Report für das eigene Teil des Kunden. Kontakt: Jens Lübbehüsen, Technischer Leiter, Royma Europe, j.luebbehuesen@roymatek.eu, +49 1709782937 – www.roymatek.eu.
Royma Europe, Leibniz Universität Hannover – Institut für Produktentwicklung und Gerätebau, Gebäude 8143, An d. Universität 1, 30823 Garbsen, Deutschland.
Über Royma: Royma Industrial CT entwickelt und baut industrielle Röntgen- und Computertomographie-Systeme, vom 2D Röntgen bis zu horizontaler, Gantry-, planarer und Inline CT, für Hersteller in den Bereichen Batterien, Luftfahrt, Halbleiter, Guss, Electronics und Automotive Produktion.
Titelbild: Illustrative Darstellung eines Roboteraktuators mit einer CAD-Vergleich-Heatmap, kein Scan von Royma.
