
Новости ·
Royma распространяет КТ-контроль со сравнением с CAD на редукторы и конструкционные детали гуманоидных роботов
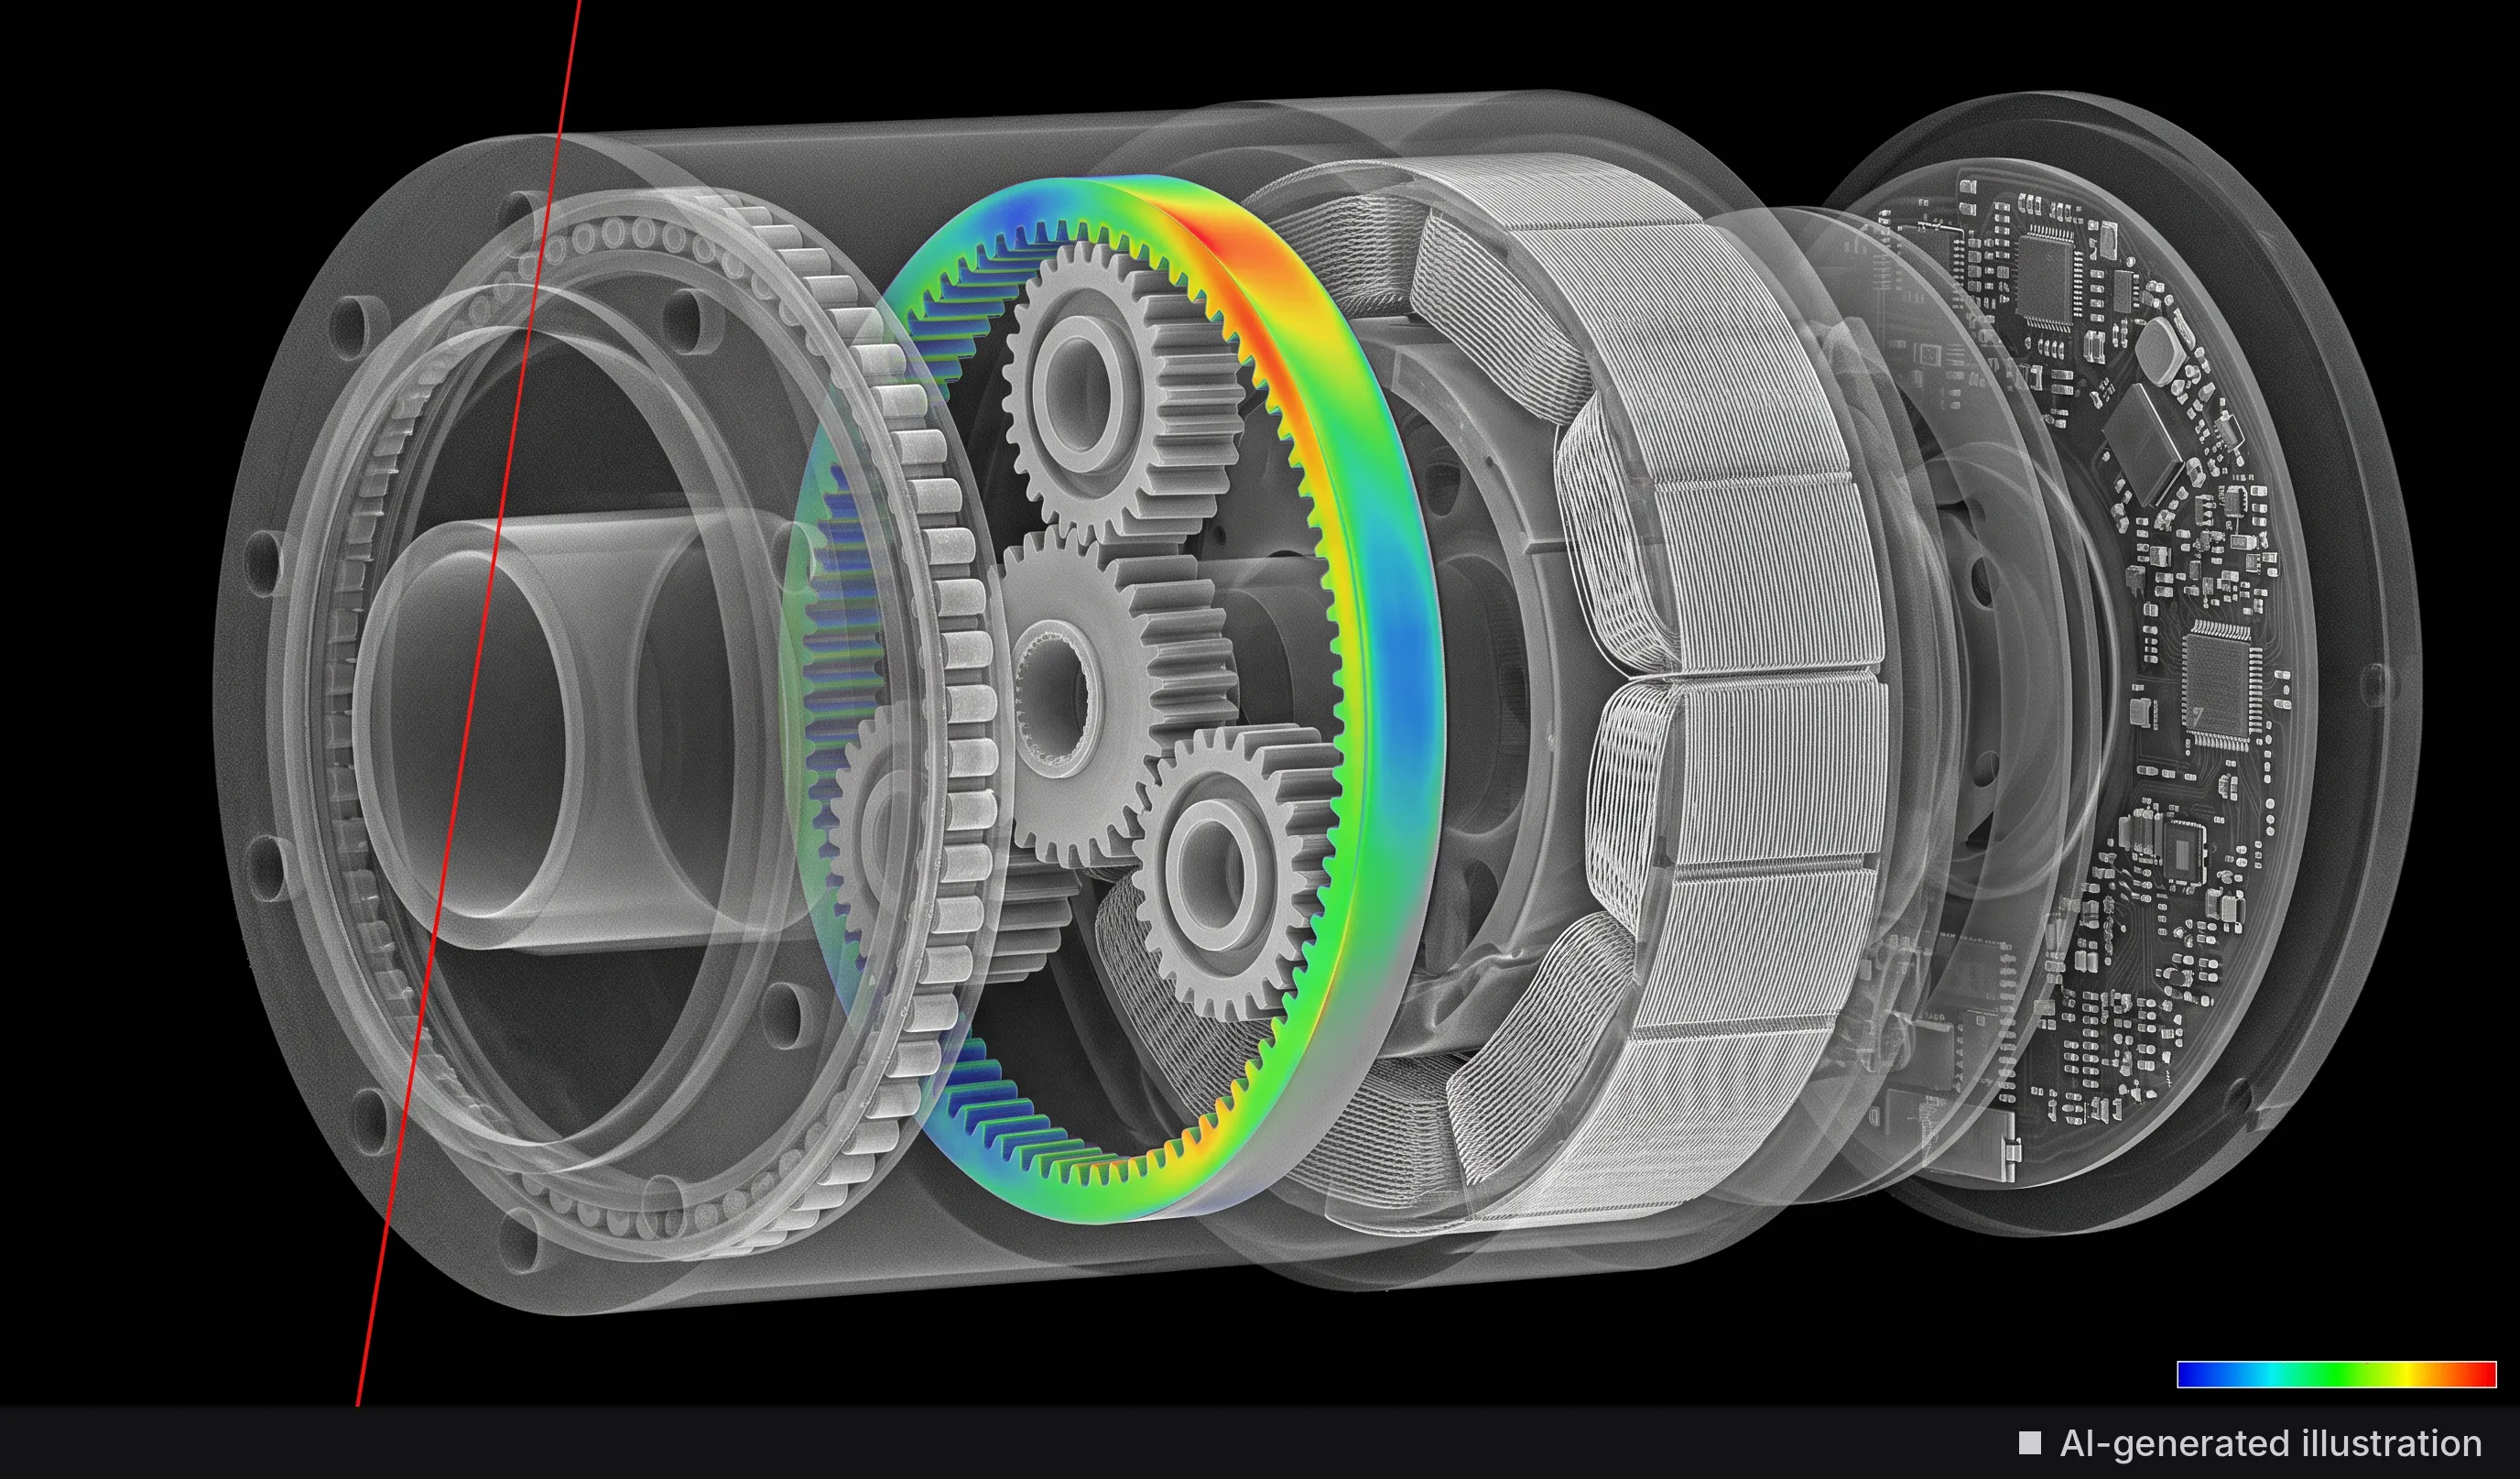
Royma распространяет автоматическое сравнение с CAD на своих лабораторных КТ-системах с авиационных и автомобильных отливок на редукторы, корпуса приводов и конструкционные детали гуманоидных роботов. Для КТ-контроля редукторов роботов RMCT4000N сочетает 7-осевую систему перемещения с поворотным столом, рассчитанным на детали размером до 730 × 1100 мм и массой до 100 кг, поэтому законченные приводные узлы и литые элементы рам измеряются относительно CAD-модели без разрезания.
Основные особенности предложения:
- Автоматическое сравнение с CAD: отклонение отсканированной детали от номинальной модели, показанное в виде цветовой тепловой карты по всей поверхности.
- Анализ толщины стенок: измерение в заданных критических местах с проверкой по максимальному и минимальному пороговым значениям.
- Метрология в нескольких окнах просмотра: координатные измерения, области интереса и сравнение номинала с фактом в одном сеансе работы с программой.
- 7-осевое перемещение: источник рентгеновского излучения, стол и детектор позиционируются независимо друг от друга для каждой детали.
Отклонение от CAD, отображённое по всей детали
Программное обеспечение Royma для метрологии автоматически сравнивает реконструированный КТ-объём с CAD-моделью детали. Результат — цветовая карта отклонений на поверхности детали, на которой зоны за пределами допуска на зубчатом венце, водиле планетарной передачи или литом корпусе видны с первого взгляда. Толщина стенки измеряется в заданных критических местах и проверяется по максимальному и минимальному пороговым значениям, благодаря чему результат сканирования превращается в однозначное заключение «годен» или «брак». Эти же инструменты уже показаны на примерах лопаток турбин, обработанных деталей и коленчатых валов, где лабораторный КТ-system Royma также измеряет расстояния и анализирует шероховатость поверхности.
«Наше сравнение с CAD показывает производителю роботов, где именно литая или механически обработанная деталь отклоняется от модели — как снаружи, так и внутри, — ещё до установки в привод», — говорит Йенс Люббехюзен, технический директор Royma Europe.
Одна система для привода и каркаса
Человекоподобный робот сочетает компактные прецизионные приводные модули с более крупными литыми и механически обработанными конструктивными деталями. Система RMCT4000N охватывает и те, и другие на одной платформе лабораторной КТ. Её поворотный стол принимает детали размером до 730 × 1100 мм и массой до 100 кг, поэтому законченный привод или элемент каркаса в этих пределах сканируется за одну установку. Внутри закрытого корпуса редуктора скан показывает зубья шестерён, посадочные места подшипников и стенки корпуса в одном наборе данных, без разборки. Программное обеспечение выявляет отклонения, существенные для таких деталей: отклонение толщины стенки, смещение стержня в литых корпусах и геометрию, выходящую за допуск.
Royma предлагает этот метод производителям роботов и прецизионных приводов, которые сейчас наращивают выпуск в Европе и за её пределами. Это тот же метод, который Royma применяет для отливок в аэрокосмическом и автомобильном производстве; для деталей роботов он переносится на редуктор и конструкцию. Подробнее о задачах контроля — на странице применения в робототехнике.
Семь осей задают увеличение для каждой детали
В RMCT4000N источник рентгеновского излучения, стол и детектор перемещаются в 7-осевой архитектуре. Ход стола по оси X составляет 1090 мм, ход источника по оси Z — 610 мм, ход детектора по оси Z — 620 мм, а по оси X — 550 мм. Прецизионные линейные оси работают на шарико-винтовых передачах класса C5 с расчётной скоростью 150 мм/с, а двигатель прямого привода вращает стол со скоростью до 90°/с. Поэтому на одной и той же системе оператор может задать высокое увеличение для малой планетарной передачи и более широкое поле зрения для длинной конструктивной детали.
Планирование — до поставки
Характеристики RMCT4000N заданы так, чтобы площадку можно было спланировать заранее. Система работает от однофазной сети 230 В, потребляемая мощность — 11 кВт, с независимым заземлением источника рентгеновского излучения и детектора. Заявленный рабочий диапазон — от +17 до +23 °C при относительной влажности 25–70 % без конденсации; для наилучшего качества изображения рекомендуется 20 °C. Поэтому службы эксплуатации и качества могут подготовить помещение рядом с производством до поставки системы.
«Когда ход осей, электропитание и климатические условия известны заранее, служба качества может параллельно планировать помещение для КТ и первые программы контроля», — добавляет Люббехюзен.
Доступны тестовые сканирования
Royma Europe предлагает пробное сканирование редукторов роботов, корпусов приводов и конструктивных деталей на своих лабораторных КТ-системах с отчётом о сравнении с CAD для собственной детали заказчика. Контакт: Йенс Люббехюзен, технический директор, Royma Europe, j.luebbehuesen@roymatek.eu, +49 1709782937 – www.roymatek.eu.
Royma Europe, Leibniz Universität Hannover – Institut für Produktentwicklung und Gerätebau, Gebäude 8143, An d. Universität 1, 30823 Garbsen, Германия.
О компании Royma: Royma Industrial CT разрабатывает и выпускает промышленные рентгеновские и компьютерно-томографические системы — от 2D-рентгена до горизонтальной, портальной, планарной и inline-КТ — для производителей в сферах аккумуляторов, аэрокосмической отрасли, полупроводников, литья, электроники и автомобилестроения.
Титульное изображение: иллюстративная визуализация привода робота с тепловой картой сравнения с CAD, не скан Royma.
