Alkalmazások
Robotika.
Működtetők, hajtások és akkumulátoregységek.
Vizsgálati feladatok
Minden csukló belsejében.
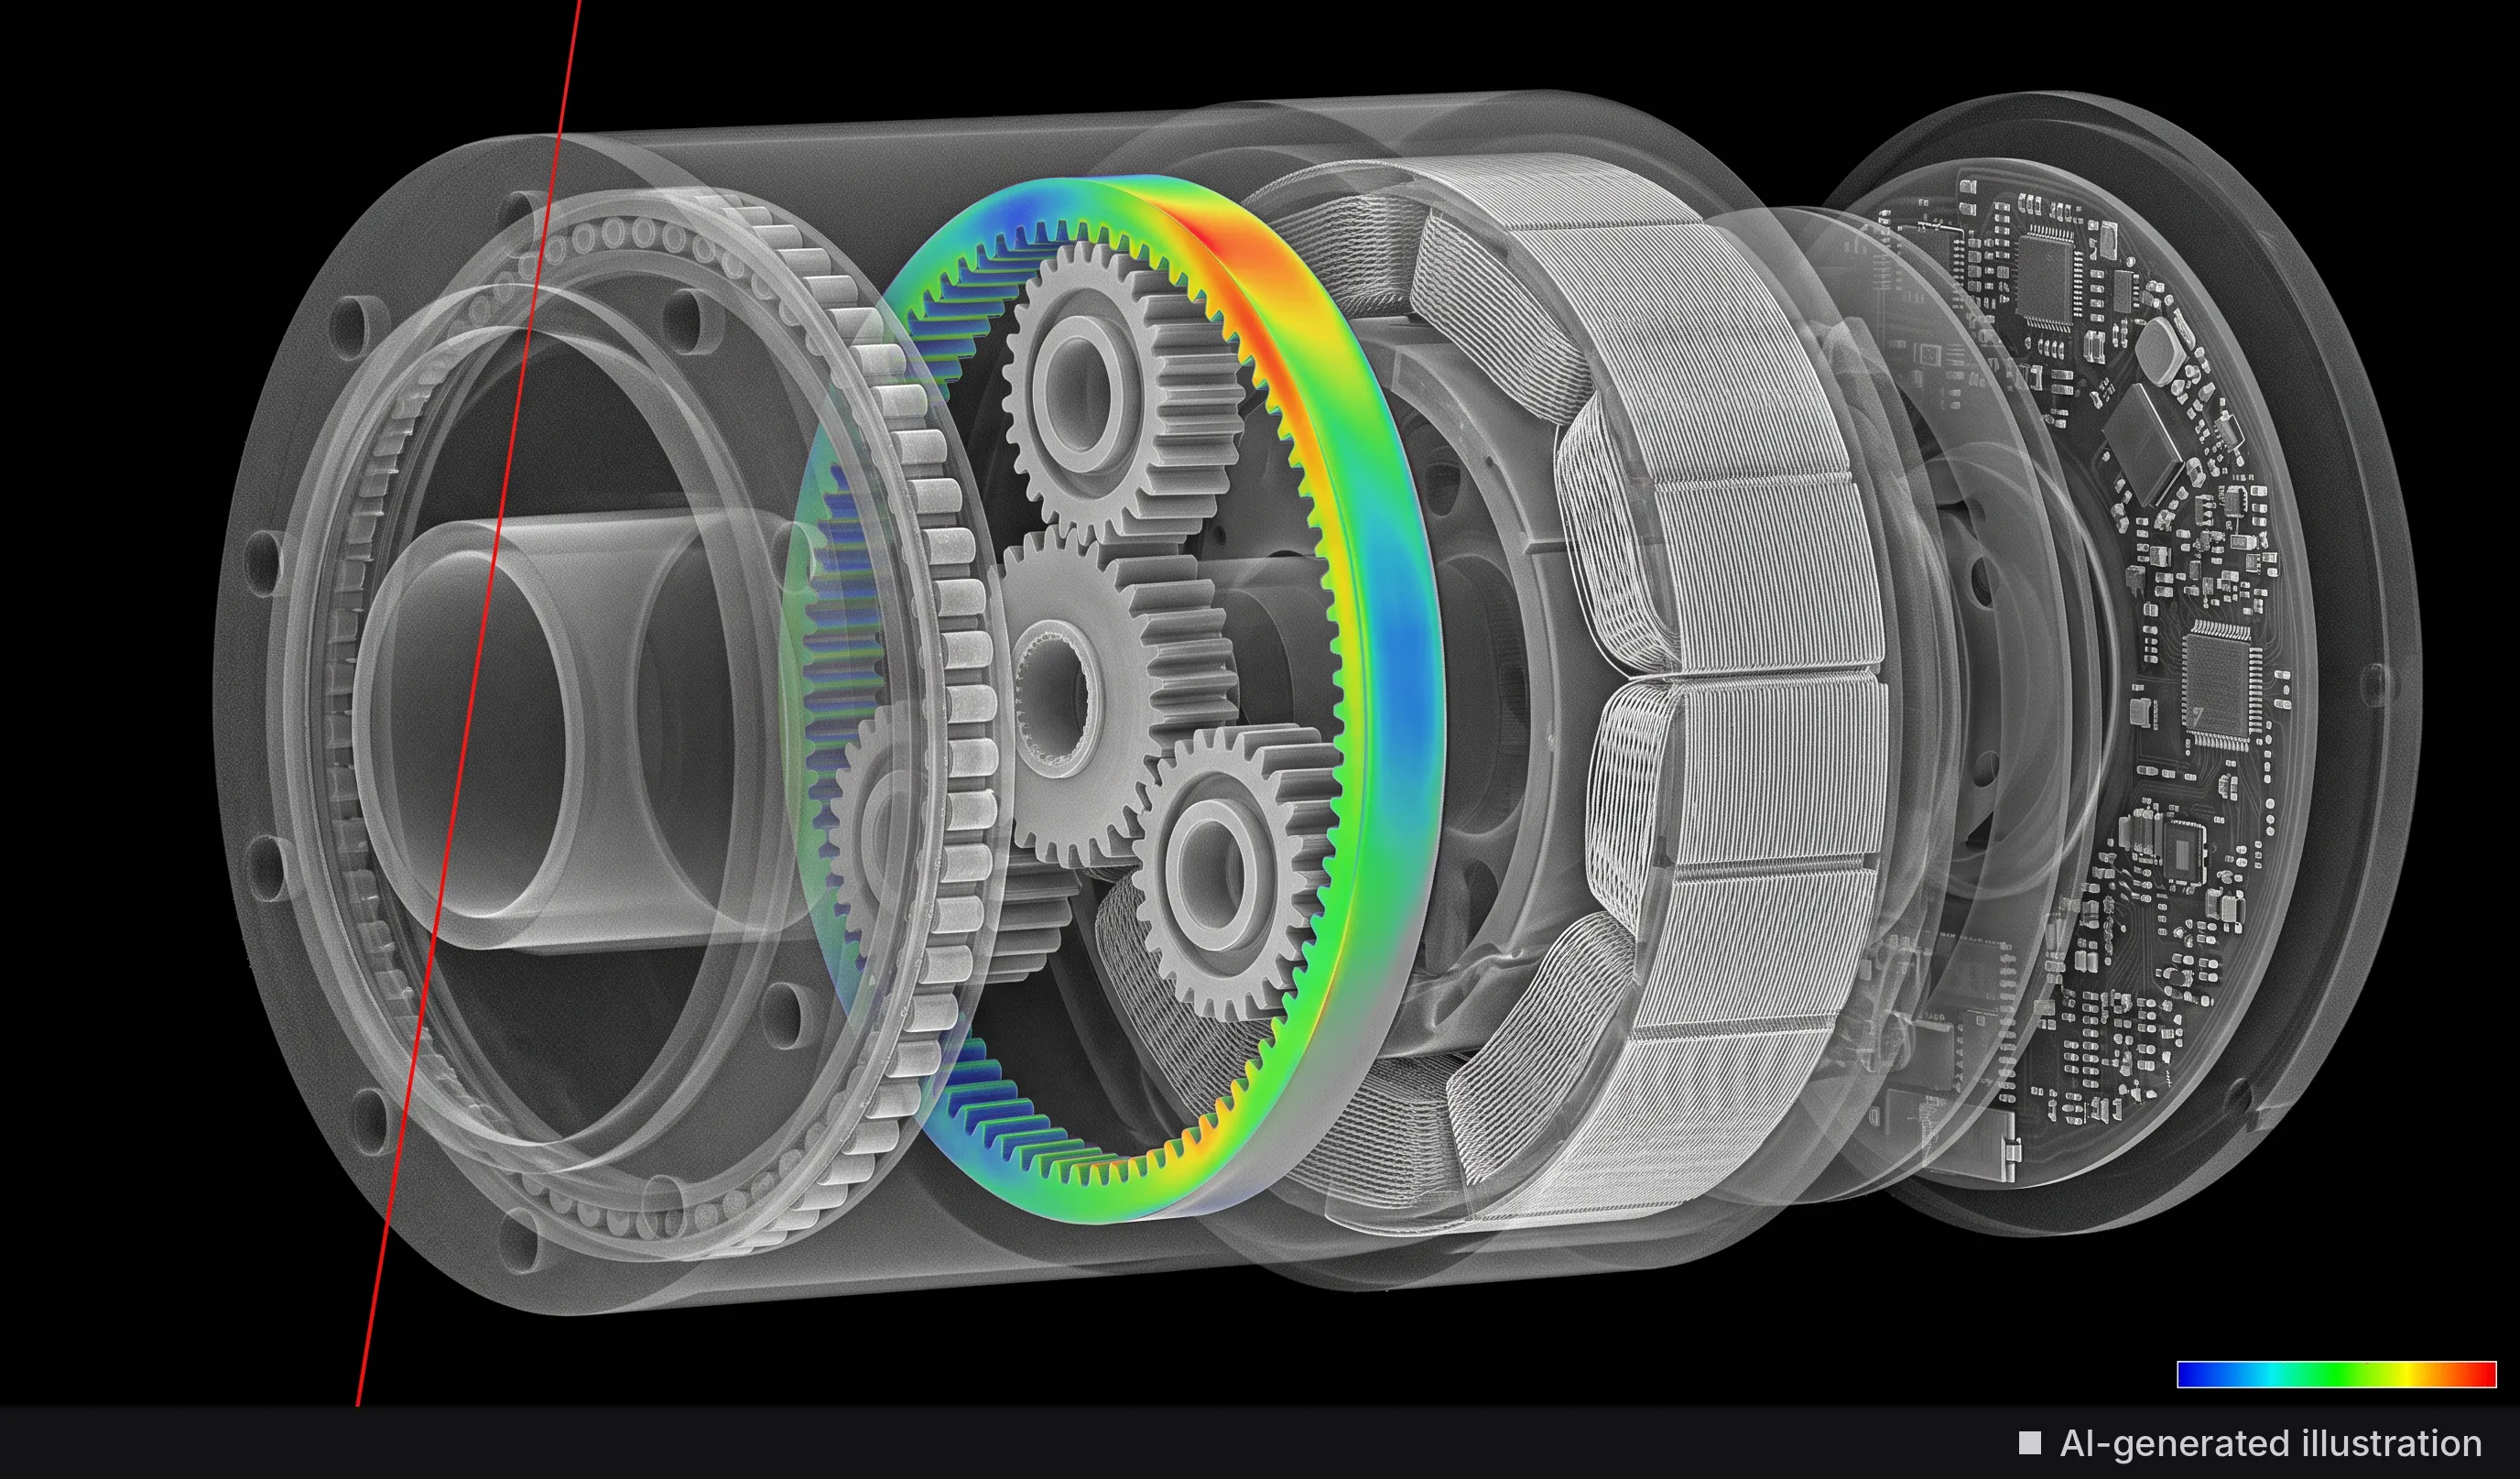
A robot működtetőkön, hajtóműveken és motorokon mozog, amelyek az összeszerelés után zártak. A CT megmutatja a fogaskerekeket, csapágyakat, tekercseket, házakat és akkumulátorcellákat a kész modul belsejében, így a hiba a csukló szétszerelése nélkül megtalálható.
Működtetők és hajtóművek
A harmonikus, bolygó- és cikloishajtóműveket, valamint a csavarmeneteles hajtásokat összeszerelt állapotban vizsgáljuk. A CT megmutatja a fogaskerekek kapcsolódását, a csapágyak ülését, a hiányzó vagy rossz helyre került alkatrészeket, valamint a zárt csuklóban lévő idegen részecskéket.
Motorok és hajtásegységek
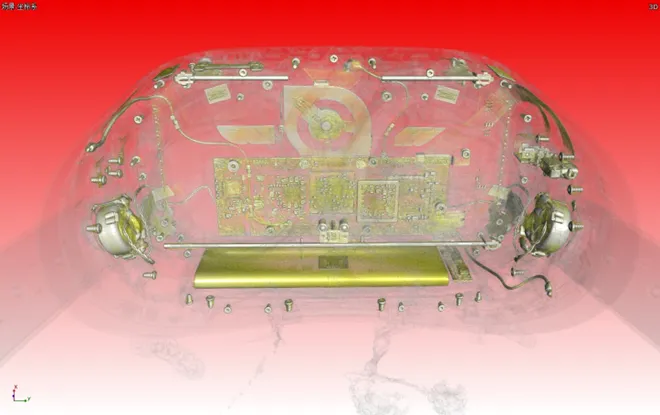
A tekercsek, mágnesek, a forgórész, az enkóder és a csatlakozók egyetlen térfogatban különülnek el, így a légrés, a tekercsek helyzete és minden alkatrész illeszkedése szétszerelés nélkül ellenőrizhető.
Szerkezeti elemek és házak
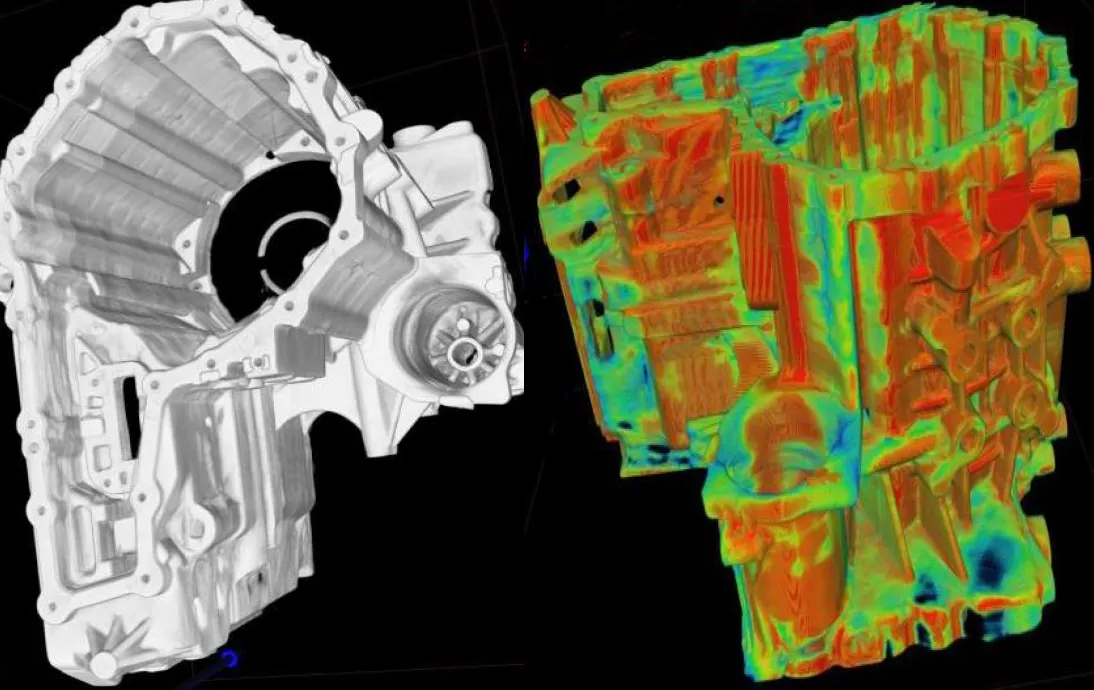
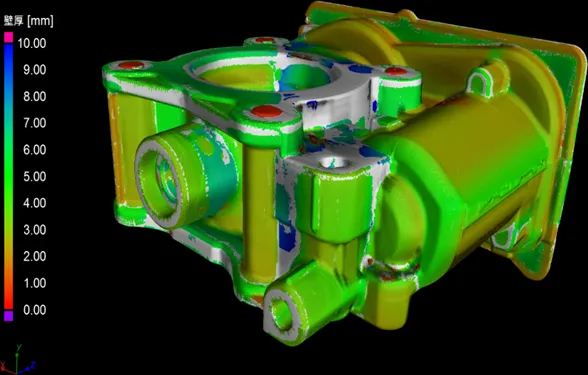
Az öntött, megmunkált és nyomtatott karokat és csuklóházakat porozitás és falvastagság szempontjából ellenőrizzük, majd összevetjük a CAD-modellel, így igazolható a tervezés által feltételezett merevség.
Kezek és finommechanika
Az ujjmodulok szűk helyen kis fogaskerekeket, mechanizmusokat és inakat hordoznak. A mikrofókuszú CT felbontja ezeket a részleteket, és az összeszerelt kézben meg is méri őket.
Érzékelők és elektronika
A kameramodulokat, erő- és nyomatékérzékelőket, valamint a vezérlőpanelokat az összeszerelés után forrasztási hézagok (voidok), áthidalások, a csatlakozók ülése és repedések szempontjából vizsgáljuk.
Akkumulátorcsomagok
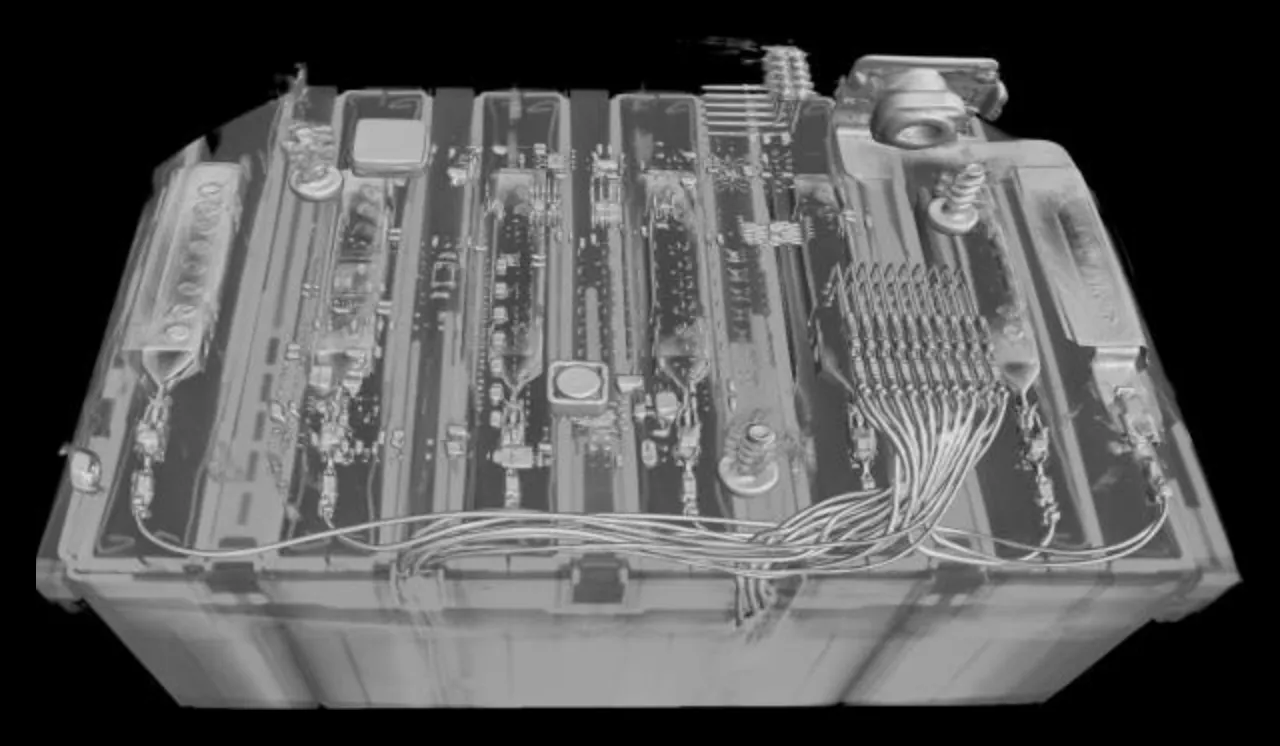
A cellák, a cellakötések, a kábelezés és az akkumulátor-menedzsment elektronika a zárt csomagon belül látható, az idegen részecskékkel és a cellaszintű hegesztési hibákkal együtt.
Mérési példák
Amit az adatok megmutatnak.
Rendszerek
Az egyes fogaskerekektől a teljes csuklóig.
A Royma számítógépes tomográfiát (CT) kínál azokhoz az alkatrészekhez, amelyek meghatározzák, hogyan mozog a robot, és mennyi ideig működik: hajtóművekhez, aktuátorokhoz, motorokhoz, csuklóházakhoz, érzékelőmodulokhoz és akkumulátorcsomagokhoz. Az RMCT4000 mikrofókuszú CT fogaskerekekhez, ujjmodulokhoz, érzékelőkhöz és kis aktuátorokhoz, 225 vagy 300 kV-os sugárforrással, legfeljebb 4 µm-es felbontással és három kabinmérettel, legfeljebb ø 575 × 830 mm-ig. Az RMCT6000 450 kV-os minifókuszú sugárforrással és soros detektorral egészül ki a sűrű acélhajtóművekhez, a teljes csuklóaktuátorokhoz és az akkumulátorcsomagokhoz, legfeljebb ø 1000 × 1500 mm-es mintákkal; az RMCT6000D legfeljebb 1010 × 1980 mm-es és 300 kg tömegű alkatrészeket fogad, legfeljebb 600 kV-on.
Mindkét rendszer az összeszerelt alkatrészt vizsgálja. A hajtóművet a fogaskerekeivel, csapágyaival és tömítéseivel együtt, a motort a tekercseivel és mágneseivel, a csuklót zárt házzal vizsgálják. A robotgyártók és alkatrész-beszállítóik egyetlen adatkészletből kapnak választ az összeszerelési, anyag- és méretezési kérdésekre együtt, a fejlesztés során, az első darab vizsgálatánál és akkor is, ha egy alkatrész visszakerül a terepről.
Mindkét rendszeren ugyanaz az elemzőszoftver fut: porozitás- és zárványelemzés, falvastagság-elemzés, névleges–tényleges összehasonlítás a CAD-modellel és méretmérés. A fejlesztőlaboratórium és a gyártásellenőrzés eredményei ezért közvetlenül összehasonlíthatók.

A gyakorlatban
Nézzen a csuklóba, mielőtt meghibásodik.
Hajtóműben vagy aktuátorban a CT-térfogat megmutatja, hogy minden fogaskerék, csapágy és távtartó megvan-e és a helyén ül-e, hogyan kapcsolódnak a fogak, és hol gyűltek össze részecskék vagy felesleges kenőanyag. A házakat és a szerkezeti elemeket a CAD-modellhez mérjük, a pórusokat és repedéseket mérettel és pozícióval jelezzük, így az öntvény vagy a nyomtatott alkatrész felszabadítása nem egy átvágott mintán, hanem adatokon alapul.
Elektronika és érzékelők esetén a vizsgálat az összeszerelt modulban megmutatja a forrasztási hézagokat (voidokat), a csatlakozók ülését és a repedéseket. Az akkumulátorcsomagokat zártan vizsgáljuk: a cellák helyzetét, a cellakötéseket, a kábelvezetést és az elektronikát egyetlen térfogatban ellenőrizzük, a gyanús cellákat pedig nagyobb felbontással tovább vizsgáljuk.
Ha egy csukló tartóssági vizsgálatból vagy a terepről kerül vissza, először a felnyitatlan alkatrészt vizsgáljuk meg. A kopást, az elmozdult alkatrészeket és a törött elemeket eredeti helyzetükben dokumentáljuk, mielőtt a szétszerelés megváltoztatná a bizonyítékokat. A Royma támogatást nyújt az egyes alkatrésztípusok vizsgálatának beállításában, és próbavizsgálatot kínál az ügyfél alkatrészein.
Kérdések
Kérdések a robotikai CT-ről.
- Megvizsgálható-e a hajtómű vagy az aktuátor CT-vel szétszerelés nélkül?
- Igen. Az RMCT4000 és az RMCT6000 az összeszerelt egységet vizsgálja, és a térfogat a fogaskerekeket, csapágyakat, tömítéseket, tekercseket és idegen részecskéket beépített helyzetükben mutatja.
- Melyik Royma rendszer melyik robotalkatrészhez illik?
- Az RMCT4000 a kis és közepes méretű alkatrészeket, például fogaskerekeket, ujjmodulokat, érzékelőket és kis aktuátorokat fedi le mikrométeres részletességgel. Az RMCT6000 a sűrű acélhajtóműveket, a teljes csuklóaktuátorokat és az akkumulátorcsomagokat; az RMCT6000D a nagyobb és nehezebb alkatrészeket fogadja.
- Összehasonlítható-e CT-vel egy nyomtatott vagy öntött robotalkatrész a CAD-modelljével?
- Igen. A névleges–tényleges összehasonlítás színtérképen mutatja minden felület eltérését a CAD-modelltől, a falvastagságot és a porozitást pedig ugyanabban a vizsgálatban értékeljük.
- Vizsgálható-e zártan egy robot-akkumulátorcsomag?
- Igen. Az RMCT6000 a zárt csomagot vizsgálja, és megmutatja a cellákat, a cellakötéseket, a kábelezést és az elektronikát. Az egyes cellákat ezután nagyobb felbontással tovább vizsgálják.