Zastosowania
Robotyka.
Siłowniki, napędy i pakiety akumulatorów.
Zadania inspekcyjne
Wnętrze każdego przegubu.
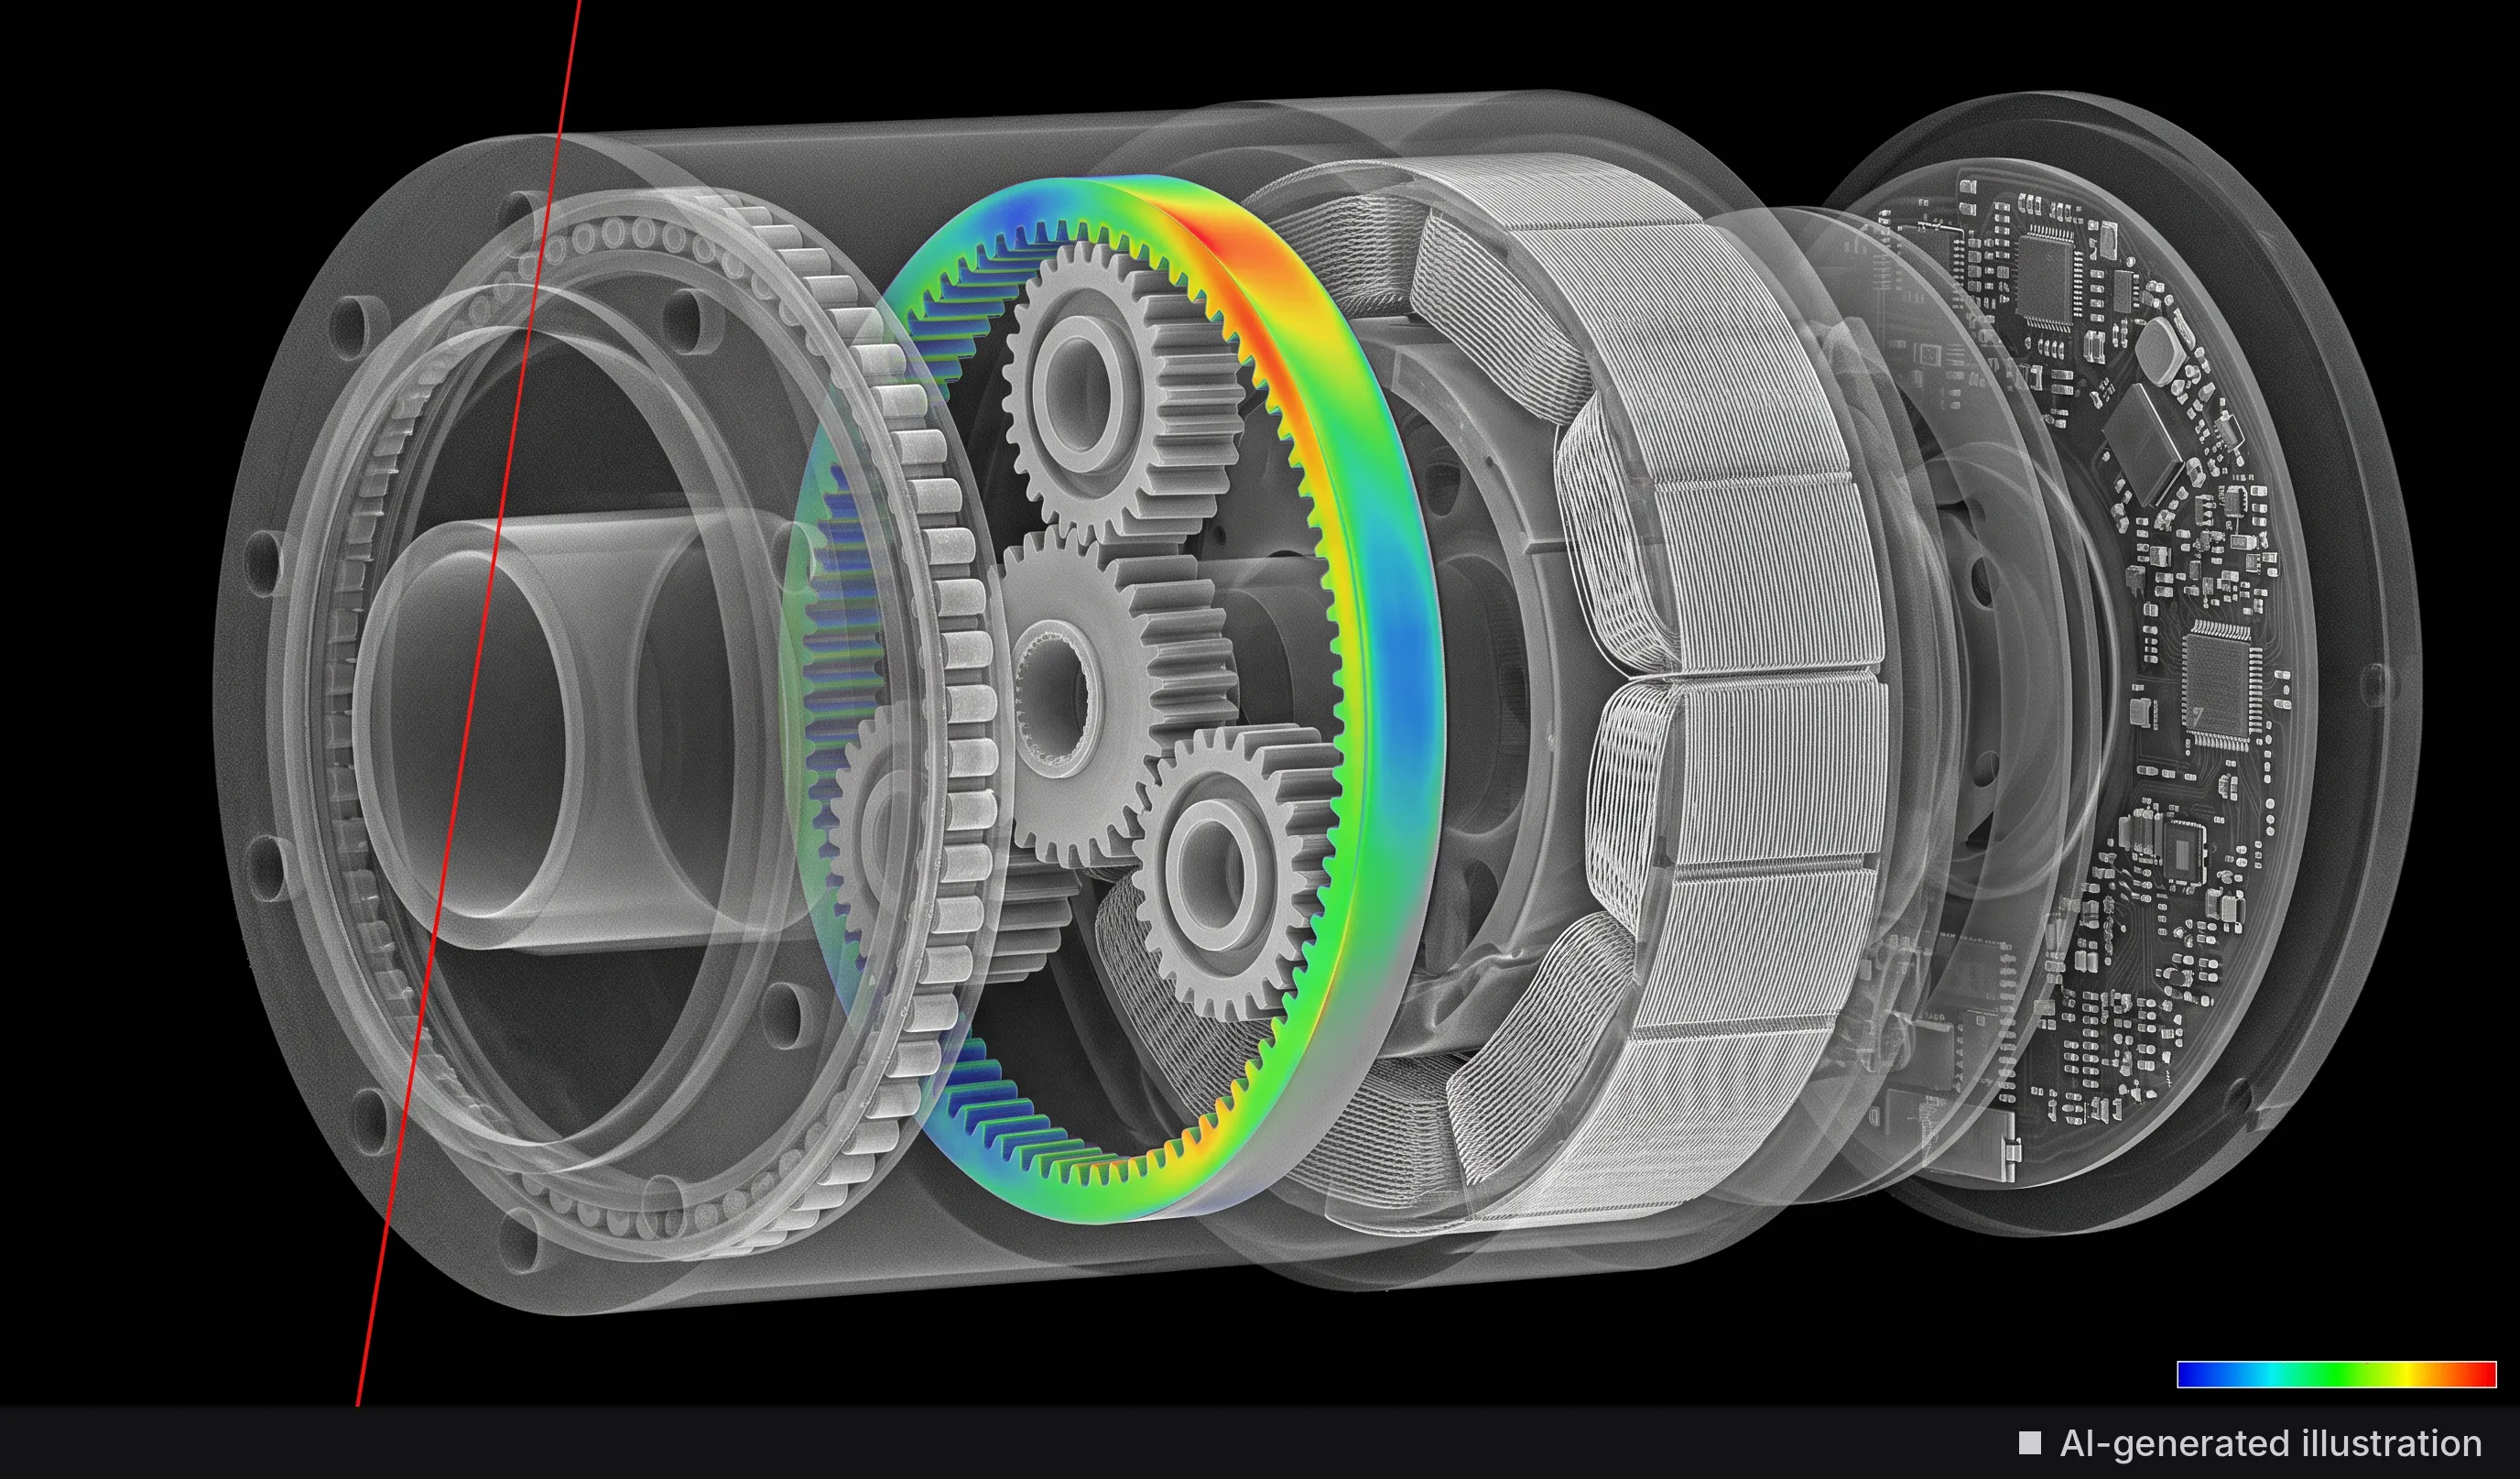
Robot porusza się dzięki siłownikom, przekładniom i silnikom, które po montażu są zamknięte. CT pokazuje koła zębate, łożyska, uzwojenia, obudowy i ogniwa akumulatorowe wewnątrz gotowego modułu, dzięki czemu usterkę można wykryć bez rozbierania przegubu.
Siłowniki i przekładnie
Przekładnie falowe, planetarne i cykloidalne oraz napędy śrubowe są skanowane w stanie zmontowanym. CT pokazuje zazębienie kół, osadzenie łożysk, brakujące lub źle umieszczone elementy oraz cząstki obce wewnątrz zamkniętego przegubu.
Silniki i jednostki napędowe
Uzwojenia, magnesy, wirnik, enkoder i złącza są rozdzielone w jednym wolumenie, dzięki czemu szczelinę powietrzną, położenie uzwojeń i dopasowanie każdego elementu można sprawdzić bez demontażu.
Konstrukcja i obudowy
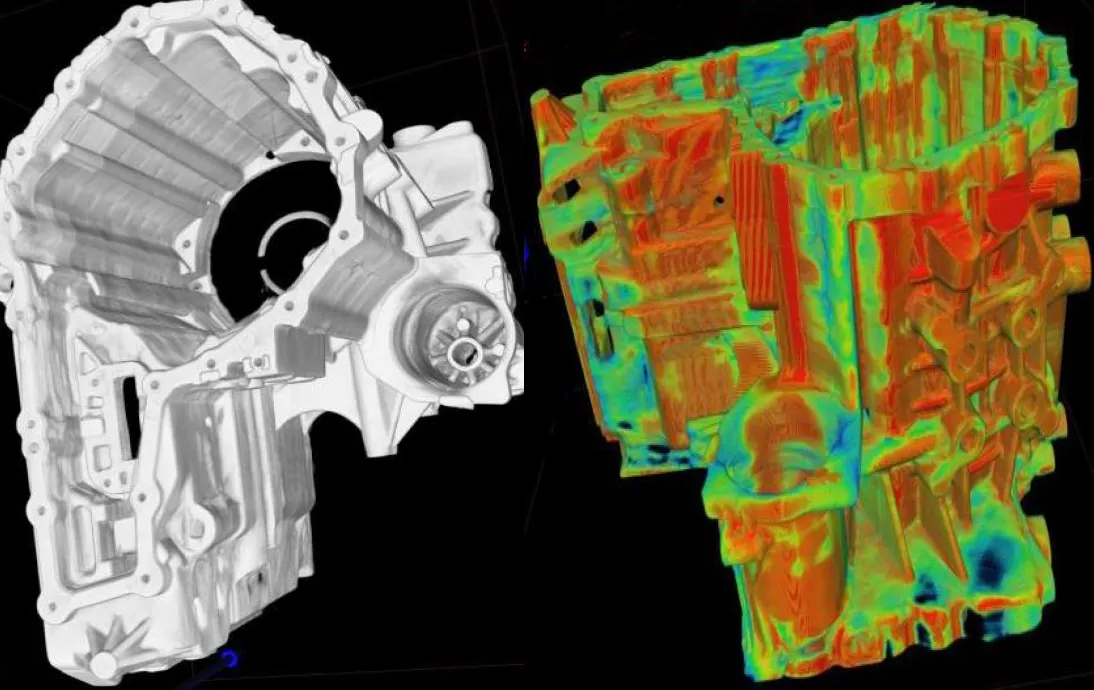
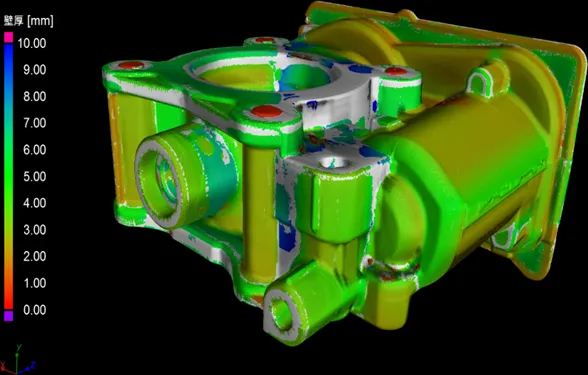
Odlewane, obrabiane skrawaniem i drukowane człony oraz obudowy przegubów są sprawdzane pod kątem porowatości i grubości ścianek oraz porównywane z modelem CAD, co pozwala zweryfikować sztywność, na której opiera się konstrukcja.
Dłonie i mechanika precyzyjna
Moduły palców zawierają w ciasnej przestrzeni małe koła zębate, cięgna i ścięgna. Mikroogniskowa CT rozróżnia te szczegóły i mierzy je w zmontowanej dłoni.
Czujniki i elektronika
Moduły kamer, czujniki siły i momentu oraz płytki sterujące są po montażu kontrolowane pod kątem pustek w lutowiu, mostków, osadzenia złączy i pęknięć.
Pakiety akumulatorów
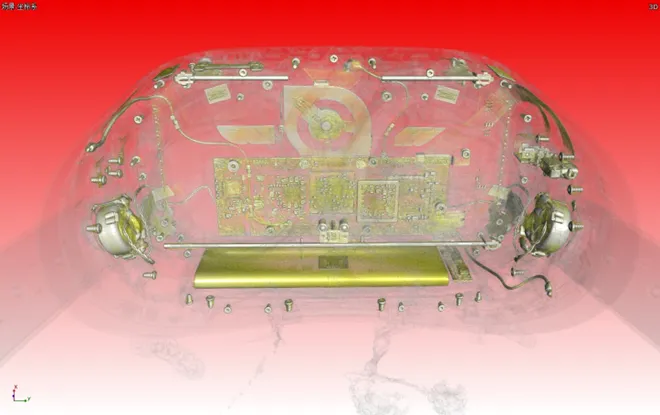
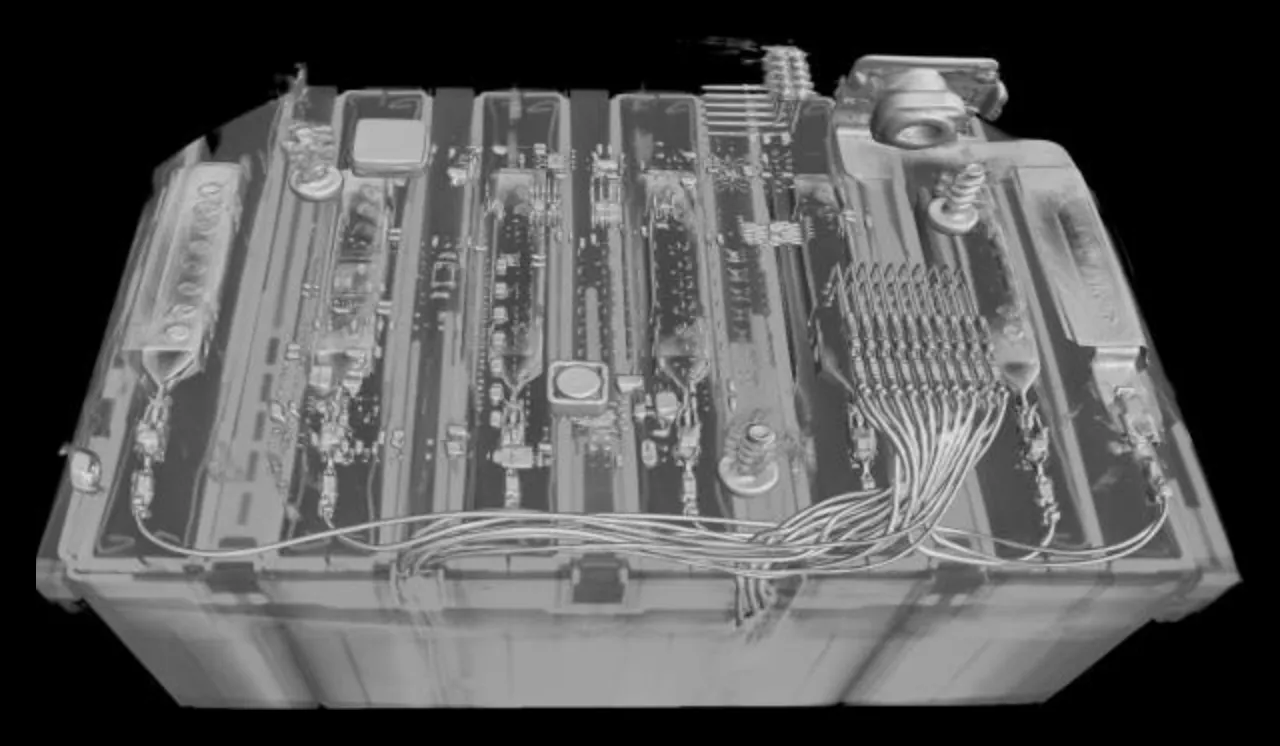
Ogniwa, połączenia ogniw, okablowanie i elektronika systemu zarządzania baterią są pokazane wewnątrz zamkniętego pakietu, wraz z cząstkami obcymi i wadami spawów na poziomie ogniw.
Przykłady skanów
Co pokazują dane.
Systemy
Od pojedynczego koła zębatego po kompletny przegub.
Royma oferuje tomografię komputerową (CT) dla komponentów, od których zależy, jak porusza się robot i jak długo pracuje: przekładni, siłowników, silników, obudów przegubów, modułów czujników i pakietów akumulatorów. RMCT4000 to mikroogniskowy tomograf do kół zębatych, modułów palców, czujników i małych siłowników, ze źródłem 225 lub 300 kV, rozdzielczością do 4 µm i trzema rozmiarami kabiny do ø 575 × 830 mm. RMCT6000 dodaje źródło minifokusowe 450 kV i detektor liniowy do gęstych przekładni stalowych, kompletnych siłowników przegubów i pakietów akumulatorów, przy próbkach do ø 1000 × 1500 mm; RMCT6000D przyjmuje elementy do 1010 × 1980 mm i 300 kg przy napięciu do 600 kV.
Oba systemy skanują część w stanie zmontowanym. Przekładnię kontroluje się z kołami zębatymi, łożyskami i uszczelnieniami na miejscu, silnik z uzwojeniami i magnesami, przegub z zamkniętą obudową. Producenci robotów i dostawcy ich komponentów otrzymują jeden zestaw danych, który odpowiada jednocześnie na pytania dotyczące montażu, materiału i wymiarów – w fazie rozwoju, przy kontroli pierwszego egzemplarza i gdy część wraca z eksploatacji.
Na obu systemach działa to samo oprogramowanie analityczne: analiza porowatości i wtrąceń, grubość ścianek, porównanie nominał–rzeczywistość z modelem CAD oraz pomiary wymiarowe. Wyniki z laboratorium rozwojowego i z kontroli produkcyjnej są dzięki temu bezpośrednio porównywalne.

W praktyce
Zajrzyj do wnętrza przegubu, zanim ulegnie awarii.
W przekładni lub siłowniku wolumen CT pokazuje, czy każde koło zębate, łożysko i podkładka dystansowa są obecne i prawidłowo osadzone, jak zazębiają się zęby oraz gdzie zgromadziły się cząstki lub nadmiar smaru. Obudowy i elementy konstrukcyjne są mierzone względem modelu CAD, a pory i pęknięcia są raportowane z podaniem wielkości i położenia, dzięki czemu odlew lub część drukowaną zwalnia się na podstawie danych, a nie przekroju próbki.
W przypadku elektroniki i czujników skan pokazuje pustki w lutowiu, osadzenie złączy i pęknięcia w zmontowanym module. Pakiety akumulatorów skanuje się w stanie zamkniętym: położenie ogniw, łączniki ogniw, prowadzenie okablowania i elektronika są sprawdzane w jednym wolumenie, a podejrzane ogniwa bada się dalej z wyższą rozdzielczością.
Gdy przegub wraca z testów wytrzymałościowych lub z eksploatacji, nieotwartą część skanuje się w pierwszej kolejności. Zużycie, przesunięte elementy i uszkodzone komponenty są dokumentowane w pierwotnym położeniu, zanim demontaż zmieni materiał dowodowy. Royma wspiera konfigurację skanu dla każdego typu komponentu i oferuje skany testowe na częściach klienta.
Pytania
Pytania o CT w robotyce.
- Czy CT może skontrolować przekładnię lub siłownik bez rozbierania?
- Tak. RMCT4000 i RMCT6000 skanują zmontowaną jednostkę, a wolumen pokazuje koła zębate, łożyska, uszczelnienia, uzwojenia i cząstki obce w ich położeniu montażowym.
- Który system Royma nadaje się do którego komponentu robota?
- RMCT4000 obejmuje małe i średnie części, takie jak koła zębate, moduły palców, czujniki i małe siłowniki, ze szczegółowością mikrometrową. RMCT6000 obejmuje gęste przekładnie stalowe, kompletne siłowniki przegubów i pakiety akumulatorów; RMCT6000D przyjmuje większe i cięższe części.
- Czy CT może porównać drukowaną lub odlewaną część robota z jej modelem CAD?
- Tak. Porównanie nominał–rzeczywistość pokazuje odchylenie każdej powierzchni od modelu CAD w postaci mapy barw, a grubość ścianek i porowatość są oceniane w tym samym skanie.
- Czy pakiet akumulatorów robota można skontrolować w stanie zamkniętym?
- Tak. RMCT6000 skanuje zamknięty pakiet i pokazuje ogniwa, połączenia ogniw, okablowanie i elektronikę. Poszczególne ogniwa bada się następnie dalej z wyższą rozdzielczością.